Tutorial Arduino: Cara Membuat Alat Penghitung Langkah (Pedometer) Menggunakan Sensor Gyroscope & Accelerometer MPU6050 pada WOKWI
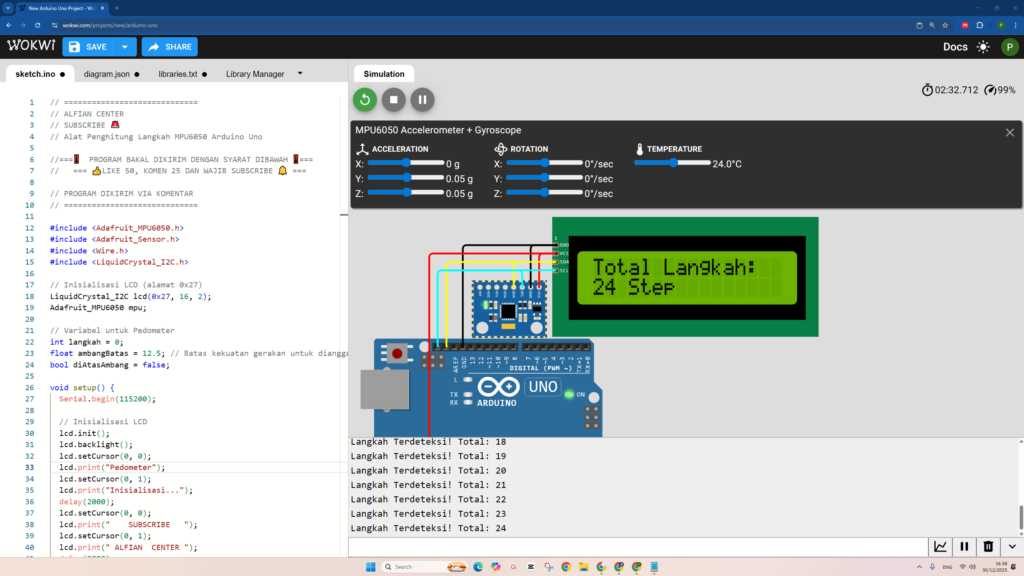
Pada bagian ini akan dibahas pembuatan alat penghitung langkah kaki (Pedometer) interaktif berbasis mikrokontroler Arduino Uno, sensor percepatan & Gyroscope 6-Axis MPU6050, serta layar LCD 16×2 I2C pada software simulasi WOKWI. Skematik rangkaian ditunjukkan pada Gambar 1, program Arduino pada Kode 1, dan video pembuatan pada tautan Video 1. Sistem memanfaatkan pustaka Adafruit MPU6050 dan LiquidCrystal_I2C untuk membaca data percepatan 3-sumbu (X, Y, Z) dari MPU6050 secara real-time. Perhitungan jumlah langkah dilakukan menggunakan rumus Vektor Magnitude (akar kuadrat dari X² + Y² + Z²). Jika total percepatan melebihi nilai ambang batas (threshold 12.5 m/s²), sistem mendeteksi 1 langkah baru dan menerapkan logika pengunci (debounce threshold) agar satu siklus gerakan tidak terhitung ganda secara tidak sengaja.
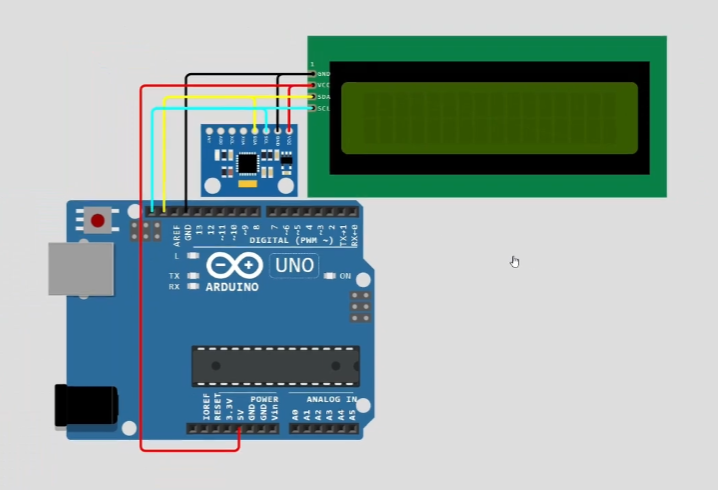
Gambar 1. Skematik rangkaian sistem
List Pin:
- Display LCD 16×2 I2C (Alamat: 0x27)
GND => GND
VCC => 5V
SDA => Analog Pin A4 (SDA)
SCL => Analog Pin A5 (SCL) - Sensor Accelerometer & Gyroscope MPU6050 (I2C Bus)
VCC => 5V / 3.3V
GND => GND
SDA => Analog Pin A4 (SDA)
SCL => Analog Pin A5 (SCL)
Kode Arduino 1. Kode Program
// =============================
// ALFIAN CENTER
// SUBSCRIBE 🚨
// Alat Penghitung Langkah MPU6050 Arduino Uno

//===‼️  PROGRAM BAKAL DIKIRIM DENGAN SYARAT DIBAWAH ‼️===
//   === 👍LIKE 50, KOMEN 25 DAN WAJIB SUBSCRIBE 🔔 ===

// PROGRAM DIKIRIM VIA KOMENTAR
// =============================

#include <Adafruit_MPU6050.h>
#include <Adafruit_Sensor.h>
#include <Wire.h>
#include <LiquidCrystal_I2C.h>

// Inisialisasi LCD (alamat 0x27)
LiquidCrystal_I2C lcd(0x27, 16, 2);
Adafruit_MPU6050 mpu;

// Variabel untuk Pedometer
int langkah = 0;
float ambangBatas = 12.5; // Batas kekuatan gerakan untuk dianggap 1 langkah
bool diAtasAmbang = false;

void setup() {
  Serial.begin(115200);

  // Inisialisasi LCD
  lcd.init();
  lcd.backlight();
  lcd.setCursor(0, 0);
  lcd.print("Pedometer IoT");
  lcd.setCursor(0, 1);
  lcd.print("Inisialisasi...");
  delay(2000);
  lcd.setCursor(0, 0);
  lcd.print("    SUBSCRIBE   ");
  lcd.setCursor(0, 1);
  lcd.print(" ALFIAN  CENTER ");
  delay(2000);
  // Inisialisasi MPU6050
  if (!mpu.begin()) {
    lcd.clear();
    lcd.print("MPU Gagal!");
    while (1) yield();
  }

  delay(2000);
  lcd.clear();
}

void loop() {
  sensors_event_t a, g, temp;
  mpu.getEvent(&a, &g, &temp);

  // Menghitung total percepatan (Vektor Magnitude)
  // Rumus: Akar dari (x^2 + y^2 + z^2)
  float totalPercepatan = sqrt(sq(a.acceleration.x) + sq(a.acceleration.y) + sq(a.acceleration.z));

  // Logika Deteksi Langkah
  // Jika percepatan melebihi ambang batas dan sebelumnya di bawah ambang
  if (totalPercepatan > ambangBatas && !diAtasAmbang) {
    langkah++;
    diAtasAmbang = true; // Kunci agar satu gerakan tidak terhitung berkali-kali

    // Tampilkan ke Serial untuk Debugging
    Serial.print("Langkah Terdeteksi! Total: ");
    Serial.println(langkah);
  }

  // Jika percepatan turun kembali ke normal (gravitasi bumi ~9.8 m/s^2)
  if (totalPercepatan < (ambangBatas - 1.0)) {
    diAtasAmbang = false;
  }

  // Update Tampilan LCD
  lcd.setCursor(0, 0);
  lcd.print("Total Langkah:");
  lcd.setCursor(0, 1);
  lcd.print(langkah);
  lcd.print(" Step       "); // Spasi untuk membersihkan sisa angka sebelumnya

  delay(100); // Kecepatan sampling
}
Video 1. Video tutorial pembuatan
TAG:
pedometer arduino mpu6050, penghitung langkah arduino, sensor mpu6050 arduino, gyroscope mpu6050 wokwi, accelerometer mpu6050 pedometer, tutorial mpu6050 wokwi, lcd 16×2 i2c mpu6050, adafruit mpu6050 library, adafruit sensor library, adafruit busio arduino, rumus vektor magnitude mpu6050, threshold deteksi langkah, koding pedometer arduino, simulasi wokwi arduino, tutorial arduino wokwi, gpio arduino mpu6050, pinout mpu6050 arduino, i2c scanner mpu6050, program pedometer mpu6050, modul mpu6050 6 axis, hitung langkah kaki arduino, sensor gerakan mpu6050, tutorial wokwi indonesia, koding mpu6050 arduino, sistem pedometer pintar, proyek iot wearable, praktikum mikrokontroler arduino, simulasi arduino tanpa hardware, platform simulasi wokwi, wokwi pedometer mpu6050, source code pedometer arduino, program arduino penghitung langkah, diy pedometer mpu6050, alat pengukur langkah kaki, display lcd i2c u8g2, algoritma deteksi langkah, fungsi mpu getevent, sistem pelacak kebugaran, smart band arduino, proyek mekatronika elektro, proyek sains arduino, tugas akhir pedometer mpu6050, skripsi arduino mpu6050, ide proyek arduino uno, skematik pedometer mpu6050, diagram rangkaian mpu6050 lcd, kodingan arduino pedometer, belajar arduino wokwi, panduan wokwi arduino, simulator mpu6050 wokwi, tutorial mikrokontroler indonesia, proyek elektronika populer, kodingan pedometer lengkap, sistem pelacak gerak mpu6050, otomasi alat kesehatan, sistem deteksi guncangan mpu6050, tampilan data langkah lcd, cara koding mpu6050 arduino, variabel total percepatan, pengukur guncangan m/s2, logika ambang batas percepatan, sistem proteksi guncangan, otomatisasi perangkat wearable, proyek mekatronika elektro, simulasi hardware pedometer, sistem pedometer mpu6050, proyek arduino populer, kodingan penghitung langkah, sensor accelerometer i2c, rangkaian mpu6050 dan lcd, tutorial mikrokontroler iot, wawasan teknik elektro, proyek arduino uno populer, kodingan pedometer sederhana, kontrol multi sensor i2c, teknik debounce gerakan, tutorial lengkap wokwi arduino